


Как сервоуправление повышает стабильность гибки при крупносерийной обработке шин
Гибка шин в больших объемах становится нестабильной, когда машина обрабатывает каждую заготовку так, будто все они имеют одинаковую жесткость, толщину и пружинение. Медные и алюминиевые проводники могут выглядеть правильно в момент, когда пуансон достигает запрограммированного положения, а затем после снятия давления возвращаться к разным конечным углам. Сервоуправляемый станок с ЧПУ для гибки шин решает эту проблему, контролируя движение по измеренной обратной связи о положении, а не полагаясь только на фиксированный механический ход.
Для стабильности гибки важен не только тот факт, что ползун точно останавливается. Сервоуправление координирует скорость подхода, скорость формования, выдержку, обратный ход и конечное положение, чтобы материал изгибался в повторяемых условиях. Это уменьшает разброс между деталями, особенно когда производственная партия включает несколько углов гибки, ширин проводников или партий материала.
Обратная связь по положению меняет решение о гибке
В традиционной системе с фиксированным ходом положение формования задается и механически повторяется. Повторяемость может быть приемлемой при неизменных материале и оснастке, однако небольшое различие в фактической толщине или твердости изменяет соотношение между перемещением ползуна и готовым углом. Гибка, визуально близкая к целевому значению, все же может создавать проблемы совмещения на клеммах, опорах изоляторов, в отсеках распределительных устройств или сборках ламинированных шин.
Сервоось использует обратную связь от энкодера для сравнения заданного перемещения с фактическим положением оси на протяжении всего цикла. Контроллер может замедляться перед контактом, выполнять формование с контролируемой скоростью, достигать заданного положения и возвращаться без опоры на резкую гидравлическую остановку. Когда программа содержит правильную геометрию инструмента и данные о состоянии материала, такое управление движением делает конечную гибку значительно менее чувствительной к колебаниям скорости от цикла к циклу.
Сервопозиционирование не следует путать с автоматической коррекцией каждой ошибки угла. Энкодер подтверждает положение оси машины; он не определяет автоматически готовый угол, если оборудование также не использует измерение угла или проверенную компенсационную модель. Это различие важно при оценке возможностей процесса. Стабильное перемещение ползуна свидетельствует о контролируемом движении, тогда как стабильный угол после разгрузки требует подтверждения на сформированной заготовке.
Пружинение необходимо учитывать как свойство материала
Пружинение является одной из главных причин, по которым идентичные программы могут давать нестабильные углы шин. После формования упругая энергия в проводнике вызывает небольшое раскрытие изгиба. Его величина зависит от состояния сплава, степени отпуска, поперечного сечения, направления гибки относительно зерна, радиуса гибки и геометрии контакта инструмента. Поэтому алюминий и медь не следует считать взаимозаменяемыми только потому, что их номинальные размеры совпадают.
Сервоуправление поддерживает компенсацию, обеспечивая повторяемое положение перегиба. Программа может задавать перемещение оснастки за пределы требуемого конечного угла, чтобы пружинение вернуло деталь к значению по спецификации. Значение компенсации должно основываться на контролируемых испытаниях с использованием фактической шины и комплекта штампов. Повторное использование значения для более узкой шины, другого состояния отпуска или изношенного инструмента может создать систематическую ошибку, которая выглядит весьма повторяемой, но остается за пределами допуска.
Внимания заслуживает и разброс материала в пределах одной поставки. Измененная партия рулона или шины может сохранять ту же указанную марку и размеры, но по-разному реагировать при гибке. Если угол первой детали начинает отклоняться после смены материала, увеличение давления не всегда является правильным решением. Наблюдаемое состояние может быть вызвано пружинением, неверно введенной толщиной материала, настройкой оснастки или ошибкой опорного положения. Эти причины оставляют разные следы в производственной документации.
Контролируемая скорость защищает и гибку, и оснастку
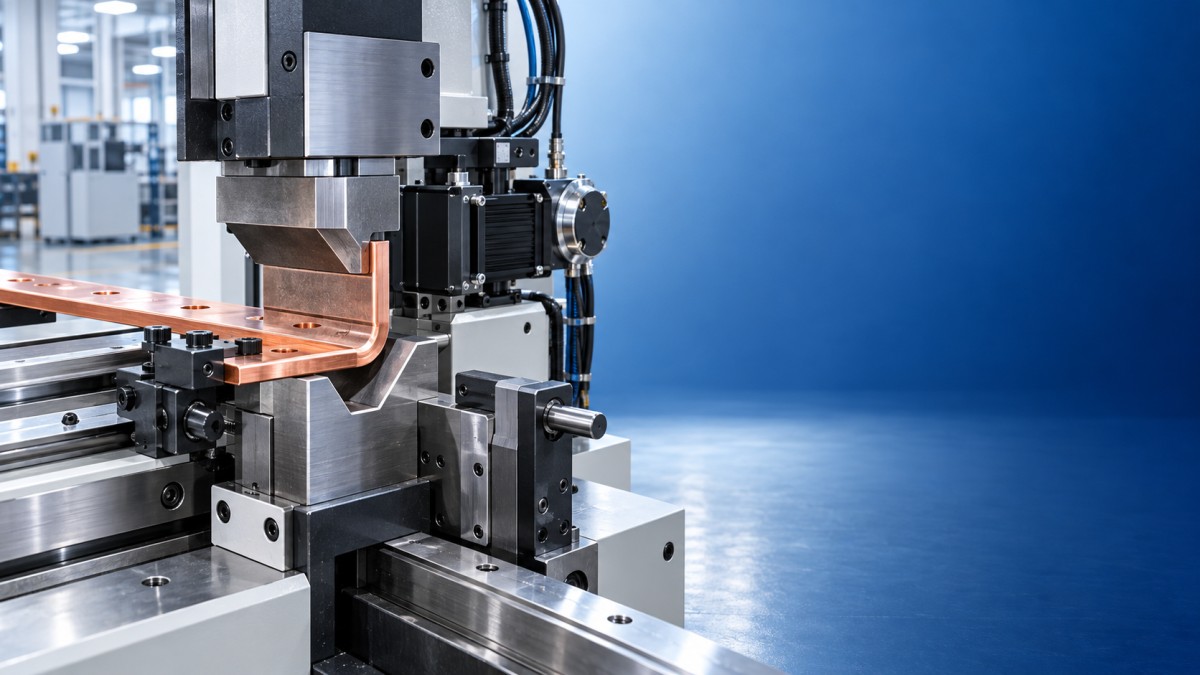
Высокая скорость перемещения ценна при движении без формования, но не всегда подходит в момент контакта с инструментом. Агрессивный удар может оставить следы на мягкой меди, сместить недостаточно поддерживаемую шину или привести к нестабильной посадке относительно заднего упора. Сервоуправляемое программирование позволяет выполнять быстрый подход с последующим более медленным, контролируемым участком формования. Точка перехода должна наступать до того, как пуансон начнет существенно нагружать материал, а не после того, как гибка уже началась.
Этот профиль особенно актуален для широких, тонких или длинных шин. Такие детали могут прогибаться до того, как намеченная линия гибки будет полностью сформирована. Если заготовка поддерживается непоследовательно, измеренное положение машины может быть правильным, в то время как фактическое место гибки или геометрия полки меняются. Опорные рычаги, установочные упоры, условия зажима и плоскостность поступающей шины должны соответствовать запрограммированной настройке.
Выдержка в положении формования может быть уместна, когда процесс требует, чтобы материал стабилизировался под нагрузкой, но она не является универсальным решением проблемы пружинения. Увеличение времени выдержки без подтверждения причины разброса угла снижает производительность и может усилить следы на контактной поверхности. Ее эффективность следует проверять сравнением углов после разгрузки на последовательных деталях, а не оценкой детали, пока она остается под пуансоном.
Повторяемость зависит от цепочки базирования
Сервосистема повторяет то, что ей задано повторять. Поэтому вся цепочка базирования должна быть стабильной: программный ноль, исходное положение машины, выбор пуансона и матрицы, база заднего упора, данные о материале и ориентация детали. Небольшое смещение в любой из этих точек может давать стабильный, но неверный результат для всей партии.
Идентификация инструмента особенно важна при наличии нескольких радиусов матриц. Изменение раскрытия нижней матрицы изменяет поддержку материала и путь приложения усилия, что меняет получаемый угол при заданном положении ползуна. Инструмент с отполированным, но измененным контактным профилем может иметь тот же номер детали, что и новый инструмент, но обеспечивать другое поведение при гибке. Состояние оснастки следует учитывать всякий раз, когда ранее проверенная программа начинает требовать повторной регулировки.
Производственные записи более полезны, если в них наблюдения за положением оси отделены от измерений готовой детали. Стабильное положение сервопривода при дрейфующих углах после разгрузки указывает на условия материала, оснастки или зажима. Дрейфующее положение оси или нестабильный возврат к базе указывает на систему движения, базу энкодера, механическую передачу или выполнение программы. Сопоставление этих сигналов предотвращает ненужные изменения настроек компенсации.
Измерения, выявляющие источник разброса
- Угол гибки после разгрузки: Измеряйте после полного снятия нагрузки с детали и в постоянной точке контроля. Показание, полученное слишком близко к скругленному углу, может отражать геометрию локального радиуса, а не фактический угол полки.
- Расположение линии гибки: Подтвердите расстояние от гибки до отверстий, торцевых поверхностей и базовых кромок. Один лишь правильный угол не гарантирует сборочное соответствие, если шина сместилась относительно системы позиционирования.
- Состояние поверхности: Проверяйте наличие следов пуансона, трещин, деформации кромок и повреждений покрытия, где это применимо. Эти признаки часто появляются до того, как размерный разброс становится значительным.
- Прослеживаемость программы и инструмента: Записывайте активную редакцию программы, профиль матрицы, профиль пуансона, обозначение материала и настройку компенсации вместе с результатами образцов.
Расположение отверстий добавляет еще один уровень контроля, когда пробивка и гибка выполняются в рамках одного маршрута. Гибка может быть правильной по размерам, но все равно мешать установке крепежа, если пробитые элементы базировались от другой базы, чем настройка гибки. Тот же принцип действует при использовании специальной пробивной оснастки, например Other-Special-Dies-punching: сформированную деталь следует оценивать относительно полной схемы базирования, а не рассматривать пробивку и гибку как отдельные проверки.
Когда точность сервопривода не решает проблему
Сервоуправление не может компенсировать неправильный выбор матрицы, заусенцы, препятствующие плоскому прилеганию, загрязненные контактные поверхности или шину, установленную к неправильному упору. Оно также не может предотвратить растрескивание, вызванное радиусом гибки, не подходящим для состояния проводника. Точно управляемая ось может неоднократно создавать один и тот же дефект, если само технологическое окно задано неверно.
Нестабильность угла также может быть ошибочно принята за проблему машины, когда метод контроля нестабилен. Ручной транспортир, угломер, установленный на неровных поверхностях, и измерения, выполняемые при различной опоре полки, могут давать разные результаты даже при стабильности деталей. Для измерительного устройства, точек контакта и места отбора образцов необходим определенный метод. Для деталей с короткими полками или сложными смещениями приспособление, устанавливающее функциональную базу, более значимо, чем случайное измерение по поверхности.
Техническое обслуживание влияет на стабильность как через механическое состояние, так и через электронику. Незакрепленные держатели инструмента, изношенные направляющие поверхности, люфт в компонентах передачи, недостаточная смазка в предусмотренных местах и перемещение узла заднего упора могут подорвать тщательно откалиброванную сервоуправляемую программу. Проверка возврата в исходное положение и контрольная деталь после смены оснастки обеспечивают практический способ выявить нарушенную базу до обработки большой партии.
Стабильная гибка шин обеспечивается связью серводвижения с проверенными данными о материале, подходящей оснасткой, неизменными условиями позиционирования и измерениями после пружинения. Когда эти элементы остаются под контролем, сервоуправляемое формование превращает компенсацию угла из многократной ручной корректировки в определенный, прослеживаемый производственный параметр.
Отправьте нам сообщение
Свяжитесь с нами
*Мы соблюдаем конфиденциальность, и вся информация защищена.
Первоклассное качество обслуживания и профессиональная команда послепродажного обслуживания.